CubeOne
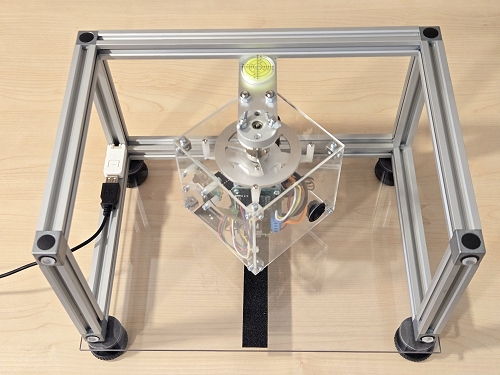
CubeOne est un système spectaculaire démontrant le principe de contrôle par roue à réaction, utilisé notamment pour le contrôle d’attitude des satellites.
Il est fortement inspiré du Cubli, rendu célèbre par ses capacités à se stabiliser sur une arête malgré l’équilibre instable de la configuration. Certaines versions sont même capables de se stabiliser sur un sommet (3 moteurs sont alors nécessaires) ou de sauter d’arête en arête (ce qui nécessite un moteur brushless couplé à un système de freinage afin de générer de très fortes impulsions de couple).
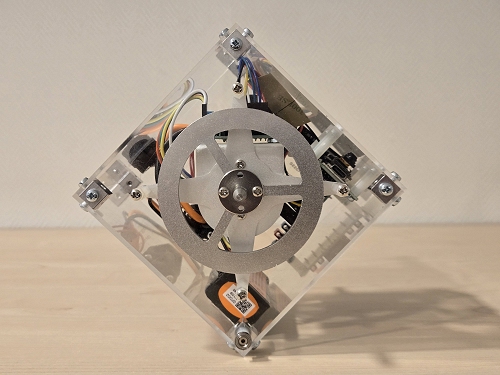
Pour des raisons pédagogiques et afin de se concentrer plutôt sur le contexte de contrôle d’attitude d’un satellite par roue à réaction, le CubeOne est un Cubli réduit à un seul degré de liberté (d’où son nom), intégrant entre autres un moteur à courant continu avec codeur incrémental, une centrale inertielle 9 axes, un hacheur 4 quadrants, un capteur de courant et une caméra. Le tout est piloté par un microcontrôleur ESP32S3, compatible Arduino.
Un banc d’expérimentation pour les modes « balancier » et « satellite » est également livré avec le système.
Comment ça marche ?
Dans un contrôle par roue à réaction, le couple généré par l'accélération ou la décélération de la roue crée un couple opposé sur son contenant. On observe facilement ce phénomène lorsqu'on utilise une perceuse électrique à vide : l'accélération du moteur dans un sens génère un couple dans l'autre sens, que l'on sent facilement dans les bras.
Dans le mode "satellite" du CubeOne (tout comme dans un vrai satellite), ce principe permet de changer l'orientation du cube autour de l'axe vertical, non soumis à la pesanteur:
- Une accélération du moteur jusqu'à une vitesse constante génère un couple qui met le cube en rotation à vitesse constante. Attention: à partir du moment où la roue tourne à vitesse constante, plus aucun couple n'est généré ; le cube continue à tourner car les frottements sont quasi-nuls grâce aux roulements à billes
- Une décélération du moteur jusqu'à une vitesse nulle génère un couple qui fait tourner le cube dans l'autre sens
Ceci se voit très bien sur cette vidéo:
On pourrait d'ailleurs démarrer l'expérience avec une vitesse non nulle du moteur et une vitesse nulle du cube. On verrait alors:
- Une mise en rotation du cube lors de l'augmentation (ou de la diminution) de la vitesse du moteur
- Une rotation du cube dans l'autre sens lors du retour vers la vitesse initiale du moteur
C'est le même principe qui est utilisé pour réaliser l'expérience spectaculaire de stabilisation sur arête : dans ce cas on souhaite contrer le couple perturbateur de la pesanteur, qui tend à faire chuter le cube sur une face. Il suffit alors de générer des accélérations ou décélérations de la roue pour créer sur le cube un couple opposé à celui de la pesanteur, afin de le maintenir en équilibre:
Activités et travaux pratiques
Le CubeOne présente un grand intérêt pédagogique, grâce à son principe de fonctionnement et à sa commande par différents types d'asservissements. Il permet de réaliser les activités suivantes (les travaux pratiques correspondants, rédigés et corrigés, sont fournis) :
- Découverte du système
- Contextualisation
- Problématique du contrôle d’attitude : test d’orientation et stabilisation
- Notions de stabilité, perturbations
- Analyse de la structure (chaînes fonctionnelles)
- Analyse de performances
- Modélisation SLCI
- Problématique de l’asservissement en lacet
- Analyse succincte des capteurs
- Validation du moteur avec les paramètres de la documentation
- Schéma-bloc causal pour l’asservissement en lacet
- Tests de simulation d’un correcteur P ou PI
- Pilotage du moteur à courant continu
- Pilotage en boucle ouverte
- Découverte du codeur incrémental et code associé
- Découverte du principe du hacheur et code associé
- Identification des paramètres du moteur (R, L, K, f, Cr, J)
- Asservissement du moteur
- Identification en boucle ouverte globalement
- Validation expérimentale de la boucle ouverte
- Asservissement en vitesse du moteur avec réglage PI
- Asservissement en lacet avec réglage PID
- Identification de paramètres
- Schématisation, paramétrage, équation du balancier avec ou sans moteur
- Identification expérimentale de l’inertie du balancier
- Analyse du modèle multiphysique associé
- Simulation de l’effet dynamique sur le balancier, validation expérimentale
- Asservissement d'un système instable
- Schématisation, paramétrage, équation sur arête
- Mise en place du schéma-bloc à partir des équations
- Analyse de la stabilité en BO et ajout d’un amortissement moteur par boucle tachymétrique
- Réglage d’un correcteur à avance de phase, simulation et validation expérimentale
- Suivi de source lumineuse en mode satellite
- Intelligence artificielle: reconnaissance et suivi de constellations
- Etude de la centrale inertielle et vue 3D suivant en temps-réel les mouvements du cube
- Programmation Python
Noter que grâce à la roue d'inertie, la montée est vitesse est relativement lente (voir capture d'écran ci-dessous), ce qui permet d'identifier facilement la constante de temps mécanique dans l'activité d'identification du système.
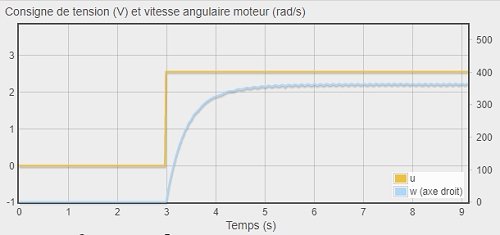
Attention: on pourrait penser que cette relative lenteur rend le système peu réactif mais il n'en est rien, car ici c'est le couple qui compte. En d'autres termes, la réactivité du système n'est pas liée à la constante de temps mécanique mais à la constante de temps électrique, qui est ici très faible (0.4 ms, facilement mesurable à l'ocilloscope grâce aux fiches bananes de mesure).
Caractéristiques matérielles
Composants principaux
-
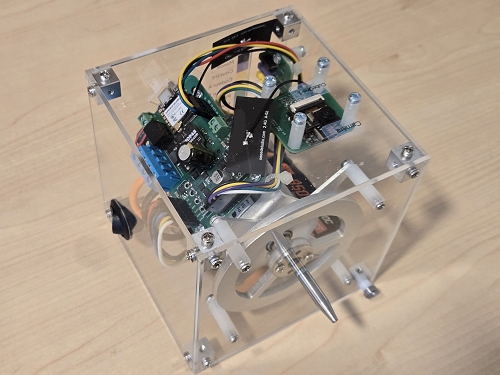
Cube en polycarbonate de 110 mm de côté
intégrant:
- Un moteur à courant continu (avec codeur incrémental) entraînant un volant d'inertie en aluminium
- Une centrale inertielle 9 axes
- Un hacheur 4 quadrants
- Un capteur de courant
- Une caméra pour les activités de pointage avancé en mode satellite
- Un microcontrôleur ESP32S3 compatible Arduino pour gérer le pilotage du moteur à partir des consignes de l'utilisateur et des mesures des capteurs
- Six douilles 2 mm pour les activités de type "génie électrique" (mesures à l'oscilloscope du courant moteur, des signaux codeur, du signal PWM et de la tension aux bornes du moteur)
- Une batterie LiPo avec gestionnaire électronique intégré permettant d'éviter sa dégradation dans le temps
- Banc d'expérimentation en aluminium (340 x 240 x 181 mm) servant également de "station de base" connectée en filaire à l'ordinateur d'exploitation, pour les échanges de données bidirectionnels avec le cube
- Support en polycarbonate à pieds réglables (350 x 250 mm) pour assurer l'horizontalité en mode "satellite"
Motorisation
La roue à réaction est motorisée par un moteur à courant continu de constante de temps électrique très faible afin d'avoir un temps de réponse en couple le plus petit possible. Ceci est indispensable pour stabiliser le cube sur une arête.
La mesure de vitesse est réalisée grâce à un codeur incrémental générant 2000 impulsions par tour.
Capteurs et télémétrie
Les capteurs présents sur le système permettent une instrumentation très complète. Les signaux suivants sont disponibles en télémétrie:
- Position et vitesse du moteur
- Vitesse de consigne (sorties de la boucle d'asservissement en position)
- Courant et tension de commande du moteur
- Angles d'Euler et vitesses angulaires
- Ecart angulaire de pointage de la caméra par rapport à sa cible
Logiciels
Pilotage et programmation
Le CubeOne se pilote et s'analyse facilement grâce aux nombreux tableaux de bord intégrés au logiciel MyViz. Celui-ci permet d'interagir avec le système grâce à des boutons et des curseurs, tout en affichant en temps réel les mesures effectuées par les capteurs.
Il est par ailleurs possible de piloter le système par programme en MicroPython grâce à une bibliothèque de fonctions de haut niveau.
Modèles de simulation
Le CubeOne intègre des modèles de simulation causaux ou acausaux pour les différentes activités, conçus sous Scilab / XCos, MATLAB / Simulink et MapleSim. Les paramètres de ces modèles sont facilement modifiables.
Vous pouvez ainsi:
- Tester différents réglages d'asservissement avant de les utiliser sur le système réel
- Mesurer les écarts entre la réalité et la simulation
- Recaler les paramètres du modèle en fonction des écarts mesurés
- Etudier des cas impossibles à tester dans la réalité (modification des frottements ou de l'inertie de la roue à réaction par exemple)
- Réaliser des TPs orientés "dimensionnement" permettant aux élèves de choisir parmi différents types de moteurs celui dont les performances sont les mieux adaptées vis-à-vis d'un cahier des charges donné
Les vidéos ci-dessous montre deux modèles acausaux réalisés avec MapleSim:
- Stabilisation sur arête:
- Asservissement de lacet en mode satellite:
Ressources
Ce système est conçu et fabriqué par 3Sigma. Il est donc totalement ouvert et les ressources suivantes sont fournies:
- Travaux pratiques corrigés
- Modèles schéma-bloc causaux et acausaux
- Exemples de programmes MicroPython
- Documents de référence des différents composants
- Documentation complète
- Tableaux de bord de pilotage et de visualisation utilisables avec le logiciel MyViz, directement intégrés dans ce dernier
Vidéos et captures d'écran
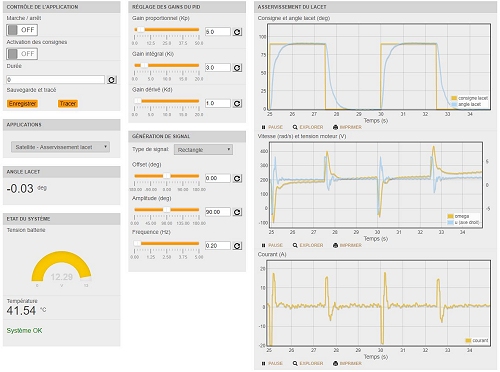
Exemple de tableau de bord de pilotage avec MyViz
Le tableau de bord ci-dessous permet de régler l'asservissement du lacet en mode satellite :
Stabilisation sur arête
C'est l'expérience la plus spectaculaire qui peut être faite avec ce système : le pilotage de la roue à réaction génère un couple permettant de compenser la pesanteur et donc d'éviter la chute du cube.
Ce dernier est posé sur la bande antidérapante collée sur le support en polycarbonate (inclus dans la livraison du système), ce qui permet de l'incliner sans risque de glissement du cube. Celui-ci reste vertical même si le support est incliné.
Les gains d'asservissement peuvent être réglés en temps-réel pendant le fonctionnement du système. Si les gains sont trop faibles, le cube risque de chuter à la moindre perturbation. S'ils sont forts (comme c'est le cas sur la vidéo), il risquera moins de tomber mais il sera plus sensible aux bruits de mesure (causant les soubresauts visibles ci-dessous).
Mode satellite : asservissement du lacet
Cette expérience montre l'utilisation du système dans son contexte naturel de stabilisation du lacet lorsque le cube est monté sur le banc d'expérimentaton en mode satellite. Le tableau de bord permet de donner des consignes d'orientation (ici un signal carré entre 0 et 90°) et de régler l'asservissement de suivi angulaire.
Disponibilité
Ce système est disponible dans notre boutique en ligne:
https://boutique.3sigma.fr/robots/207-cubeone.html
Vous pouvez également nous demander un devis et / ou une présentation personnalisée à l'adresse suivante: info@3sigma.fr.